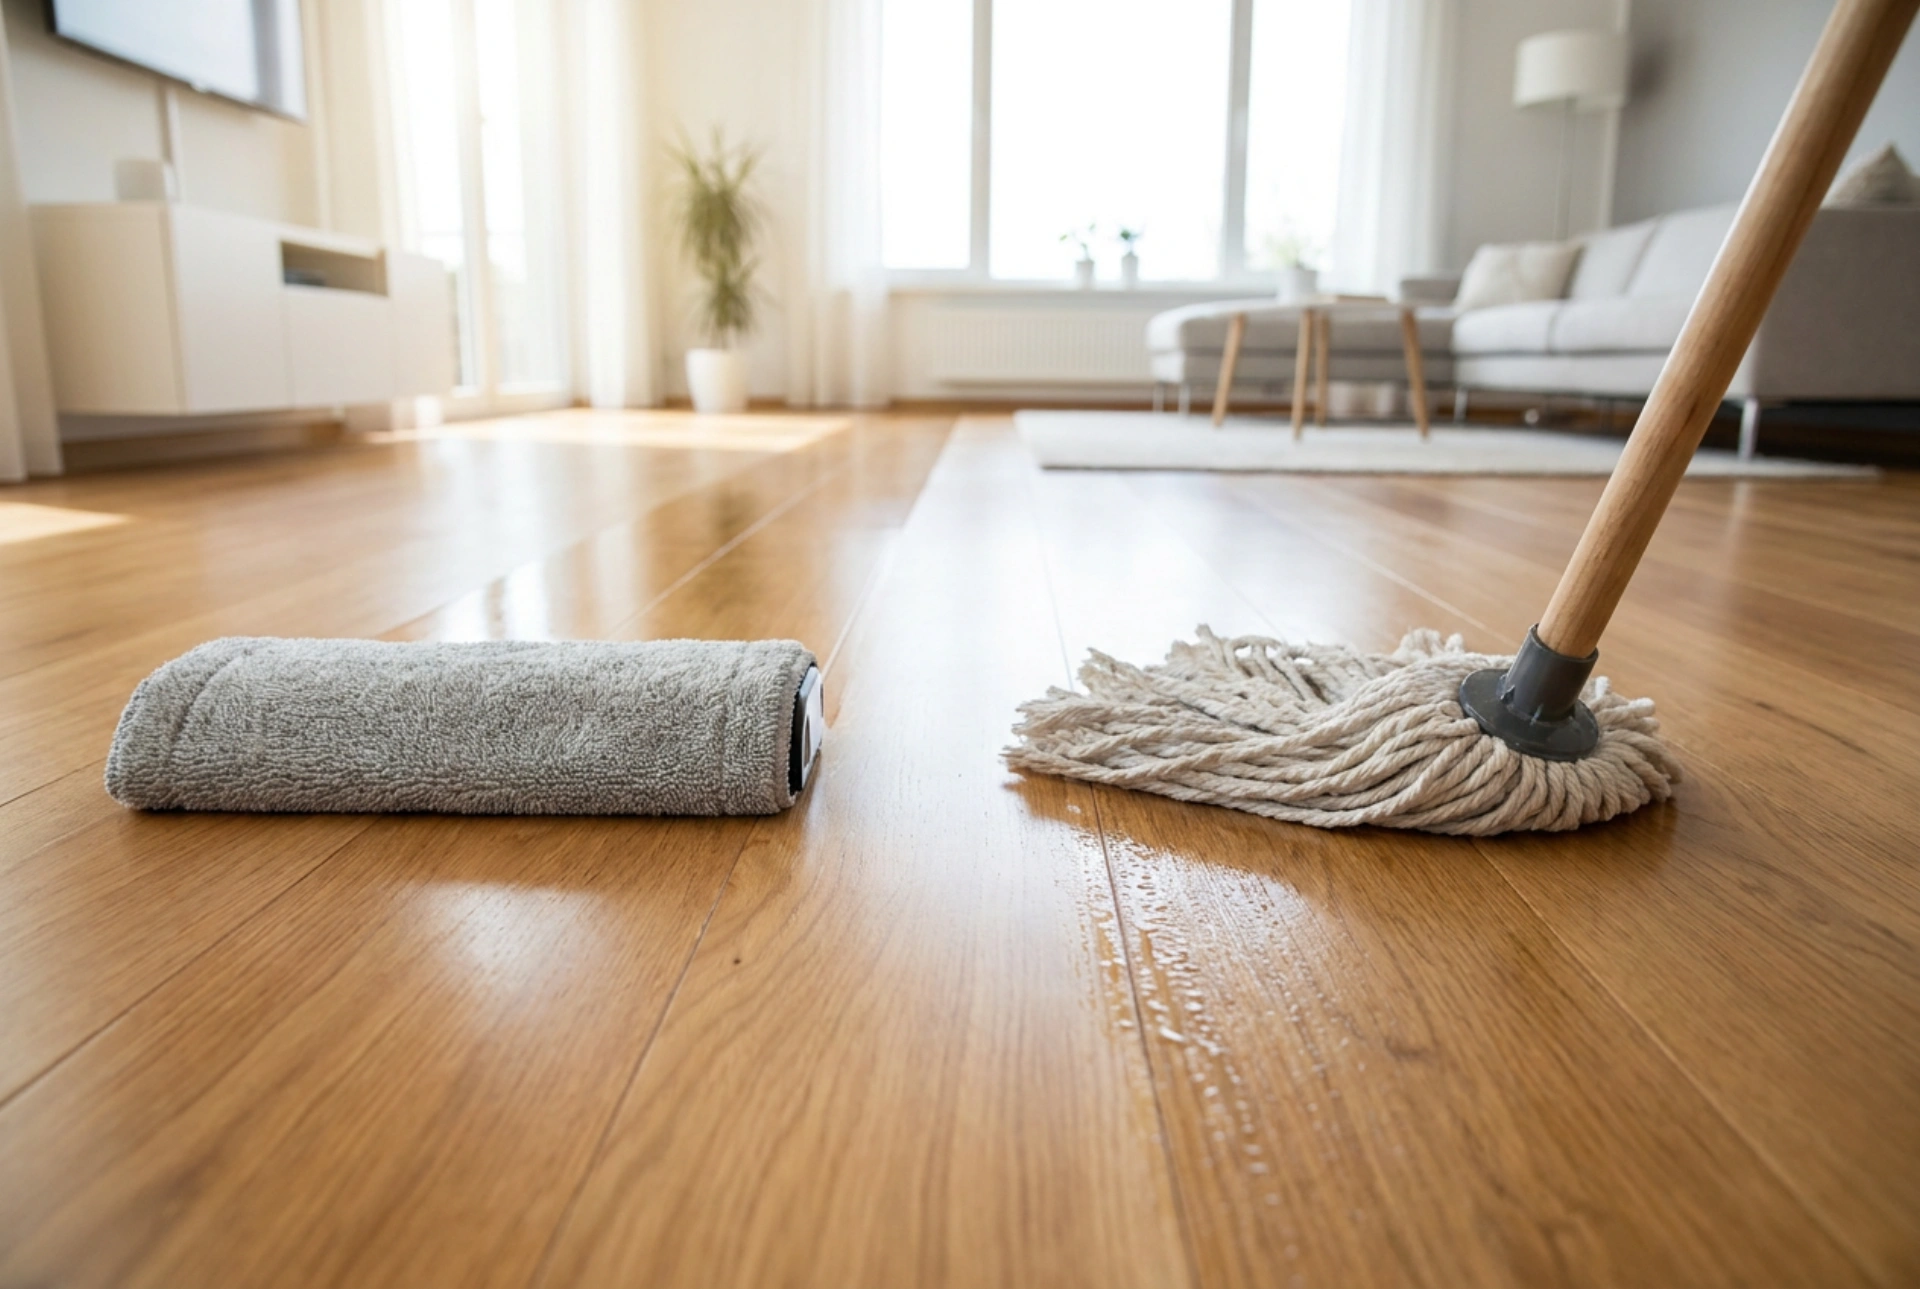


A transição do esfregão manual para o mop robótico não é apenas uma mudança de conveniência, mas uma alteração profunda nos princípios físicos e químicos aplicados à limpeza de superfícies. Compreender a termodinâmica da evaporação, a força de fricção e a dinâmica de transferência de resíduos é essencial para otimizar a manutenção de diferentes tipos de revestimentos.
Fricção, pressão de contato e transferência de energia mecânica
A remoção de sujidade aderida ao piso exige energia mecânica para quebrar as ligações intermoleculares entre a sujeira e o substrato (o piso). No método tradicional com esfregão manual, a energia aplicada é altamente variável. O operador humano exerce uma força vertical descendente que, combinada com o movimento de vaivém, gera picos elevados de pressão hidrodinâmica. Essa força é eficaz para descolar detritos consolidados, mas distribui-se de forma irregular, criando zonas de sobrecarga abrasiva e áreas sub-limpas.
Por outro lado, o dispositivo robótico opera sob uma força de contato constante, determinada pela massa do próprio aparelho e, em alguns modelos, por mecanismos de mola que pressionam o suporte do pano contra o chão. Como essa pressão estática é significativamente menor do que a força humana, os robôs compensam a falta de peso bruto através de duas estratégias: a alta frequência de oscilação (vibração sônica) ou a rotação contínua de discos de microfibra. Esse movimento repetitivo de alta frequência cisalha a sujeira em nível microscópico, promovendo a emulsificação sem a necessidade de grande pressão vertical, o que reduz o desgaste por abrasão em superfícies sensíveis como a madeira polida e o laminado.
Gerenciamento hídrico e hidratação do revestimento
O volume de água aplicado ao piso é um dos fatores mais críticos para a integridade estrutural de materiais higroscópicos. O esfregão manual, especialmente o de fios de algodão, funciona por saturação e posterior absorção capilar. Mesmo após ser torcido mecanicamente, ele deposita uma película espessa de água sobre o piso. Essa inundação temporária penetra nas juntas de dilatação de pisos laminados e vinílicos colados, provocando o estufamento do substrato de MDF/HDF ou a hidrólise da cola.
O sistema automatizado utiliza o princípio da microdosagem controlada por bombas piezoelétricas ou gotejamento por gravidade de fluxo controlado. A água é aplicada diretamente na base de microfibra, mantendo-a em um estado de umidade ideal constante (ponto de saturação controlada). Isso resulta na deposição de uma camada molecular ultrafina de água que evapora quase instantaneamente sob condições normais de temperatura e umidade relativa do ar. Essa rápida evaporação previne a formação de manchas de secagem (depósitos de calcário e sais minerais presentes na água dura) e elimina o risco de danos estruturais por umidade acumulada.
Capilaridade e saturação do meio filtrante
A física da remoção de sujeira baseia-se na transferência de partículas da superfície do piso para o meio absorvente (o pano). O esfregão manual de algodão possui fibras longas e grossas que criam grandes canais capilares. Isso permite recolher partículas maiores, mas a capacidade de retenção é limitada pelo fenômeno de redeposição: ao enxaguar o esfregão em um balde com água já contaminada, o operador reintroduz partículas em suspensão de volta ao piso, criando o efeito de "espalhar poeira fina".
O robô utiliza panos de microfibra densa, cujos filamentos sintéticos têm diâmetros inferiores a um denier. Estes filamentos criam uma rede tridimensional de micro-canais que retêm partículas por forças de Van der Waals e capilaridade fina. No entanto, devido à área de superfície limitada do pano do robô, o ponto de saturação de sujeira é atingido muito mais rapidamente. Se o pano não for substituído ou limpo em intervalos regulares, o robô deixa de absorver e passa a arrastar a lama microscópica formada pela mistura de poeira e água, resultando em marcas opacas e faixas visíveis no piso sob luz direta.
A química dos surfactantes e resíduos tensioativos
A diluição e aplicação de agentes químicos de limpeza diferem drasticamente entre os dois métodos. No balde tradicional, a concentração de detergentes costuma ser alta. Os surfactantes reduzem a tensão superficial da água para molhar melhor a sujeira, mas, quando aplicados em excesso, não são totalmente removidos no processo de secagem. O resultado é a formação de uma película pegajosa e higroscópica que atrai e fixa novas partículas de poeira com maior rapidez.
Os reservatórios dos robôs de limpeza impõem restrições químicas severas. O uso de detergentes comuns de alta viscosidade ou que geram espuma pode obstruir os micro-canais de dosagem e danificar as membranas das bombas. Portanto, o processo exige água desmineralizada ou soluções extremamente diluídas de agentes de secagem rápida e baixa espumabilidade. Esta abordagem minimiza drasticamente o acúmulo de resíduos químicos na superfície, mantendo o brilho natural do material e prolongando o tempo necessário entre as limpezas profundas.