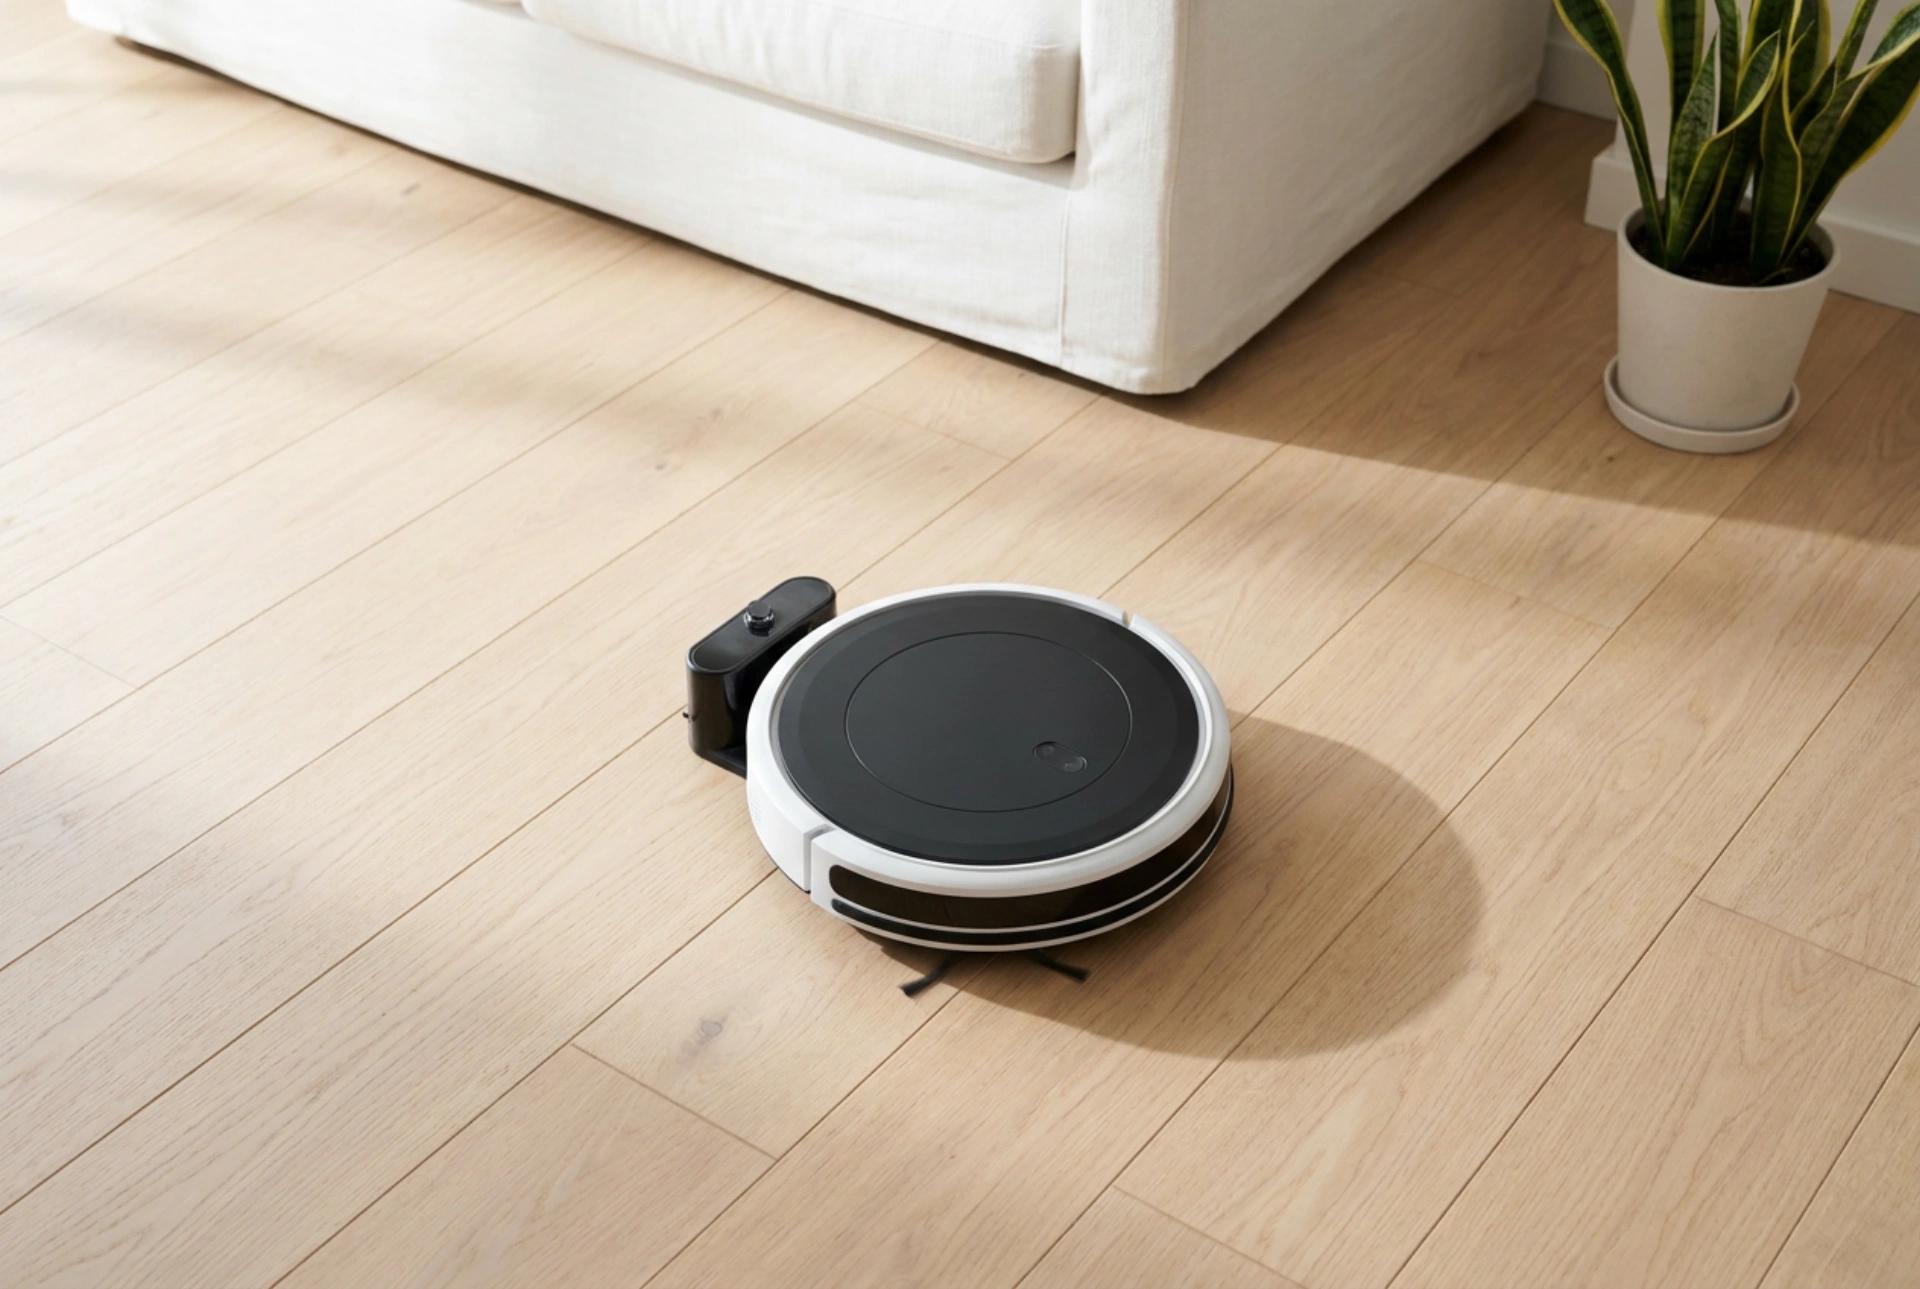


Evit kaout al lestr kempenn-gabl e-barzh an ti, ne gaver ket gwelloc'h eget ur robot-naetaat a-gompiz. Padal, ne davez ket hepken lezel ar benveg da dremen e-unan hep soñjal. Evit tennañ ar muiañ posubl eus e varregezhioù mec'hanik ha kimiek, ret eo kompren hag aozañ e hentoù tremen. Ar fizik hag ar mekanikerezh a zo e-kreiz an dilaouriñ hag ar skubañ: an dorgenn, ar friction, hag an amzer sec'hañ a zo elfennoù ret da gontroliñ.
Urzh ar reizhiadoù: Perak e ranker skubañ a-raok frotal?
Ar reolenn gentañ evit naetaat forzh peseurt leur a zo disrannañ ar partikulennoù kalet diouzh ar re liwek. Ur robot-skubañ a implij un nerzh sunañ hag ur skubell gelc'hiek evit sachañ ar fank, ar poultrenn hag ar blev. Ma vez lakaet an dour a-raok tennañ ar spesoù-mañ, e c'hoarvez ur c'hemmadenn fiziko-gimiek drouk: ar poultrenn a zeu da vezañ ur fank tanav ha plastek. Ar fank-mañ a vez streget goude-se gant ar mof war holl gorread al leur, o krouiñ roudoù lous ha gris ur wech sec'het al leur.
Dre se, ar raktres tremen a zle atav lakaat ar skubañ da gentañ. Ur wech dizañset al leur diouzh ar partikulennoù bras, e c'haller kregiñ gant ar frotal. Pa vez raktresetaet an hentoù, e tlever rannañ an ti e dachennoù. Al lec'hioù lousañ evel ar gegin (lec'h ma kaver lorgnez druz) hag ar sal-dour a zle bezañ dilaouret da ziwezhañ-holl. Ma krog ar robot er gegin hag a ya goude-se d'ar sal-degemer, e treuzkaso al lorgnez hag ar mikroboù eus an eil kambr d'eben dre ar mof gleb.
An hentoù zigzag hag ar frotal kroas: Efedusted ar geometriezh
Hiziv an deiz e vez implijet gant ar robotoù reizhiadoù kartennañ dre laser pe gamera (LiDAR). Ar reizhiadoù-mañ a aotren d'an ardivink dresañ hentoù dizañs ha reizh. Evit ar skubañ, an hent e zigzag (pe stumm an "S") eo an hini efedusañ dre ma c'houlenn nebeutoc'h a droioù hag e taspugn kalz nebeutoc'h a vateri. Met evit ar frotal, n'eo ket a-walc'h atav ur dremen eeun.
Evit ar c'haelaj pe ar simant lintr, aliet e vez implijout an hentoù kroas (stumm an "Y" pe ur rouedad dindan 90 derez). Gant an doare-se, ar robot a dremen ur wech a-serzh hag ur wech a-led war an hevelep dachenn. Ar friction a vez lieskementet, ar pezh a aotren d'ar mof dizober ar saotrioù hesket dre un nerzh mec'hanik kreñvoc'h. Gwelloc'h e vez implijout dour klouar er fankell evit sikour ar c'hoari solubilizañ.
Arneur ha kizidigezh ar goad naturel
Ar c'hoad naturel pe ar parke koad a zo danvezioù bev ha kizidik-tre ouzh an dour. Ma chom re a zour war al leur koad, e c'hall pukañ hag e c'hall an dornioù kemmañ o stumm. Evit ar rannoù ti-mañ, ret eo d'an hentoù tremen bezañ dresaj a-gostez, o heuliañ tu gwiennoù ar c'hoad. Kement-mañ a vir d'an dour mont e-barzh ar rantoù strizh etre ar plankennoù.
Ouzhpenn-se, ret eo reizhañ live an dour er robot evit ar c'hoad: dilaouriñ dindan ur glebor dindan ar mui meur (gleb-skañv). Aliet eo ivez raktresañ an naetaat-mañ e-pad an devezh, pa vez tommoc'h an aer hag avel er salioù, evit ma vefe primoc'h an aezhennadur. Gwelloc'h eo tremen dilaouriñ ar c'hoad ur wech bep eizh devezh hepken, tra ma c'hall ar c'haelaj bezañ frotet bemdez.
Aozañ ar spas evit dizañsañ ar robot
Alies e vez soñjet eo gouest ar robot da dremen e-touez pep tra, met n'eo ket gwir evit an efedusted. Evit krouiñ hentoù prop ha prim, ret eo sikour ar mekanik. Diwallit ouzh ar skoilhoù a c'hall lakaat ar robot da gemmañ e hent alies: kerdin-tredan, rugeier skañv, pe c'hoarioù bugale. Pa rank ar robot treiñ dizehan evit evitañ ur skoilh, e tispign kalz muioc'h a nergiezh hag e koll e gartennadur dres.
Gwelloc'h eo sevel ar c'haderioù, lakaat ar rugeier a-gostez a-raok kregiñ gant ar raktres. Evel-se e c'hall ar robot dresañ linnennoù hir hag eeun. Ar fiñvadurioù eeun-mañ a zo ar re wellañ evit ma vefe ar frotal unvan dre ma c'hall ar mof dilaouriñ tremen dindan ur gwask ingal hag un tizh reizh.
Kempenn ar mekanik: Diazez an hentoù prop
Evit ma kendalc'hfe ar robot da dresañ hentoù dizañs, ret eo kempenn e silsioù hag e skubelloù. Ma vez lous ar c'hontrolerioù optek (sensoù laser pe re dindan ar robot), e c'hall an ardivink koll e hent pe ober linnennoù tort. Gwalchiñ ar mof goude pep tremenadenn a zo ret ivez evit mirout ouzh ar mikroboù da greskiñ er gloan gleb. Implijit dour glan ha kimiezh dilaouriñ dous, hep produioù ruziat evel ar c'hlor pe an acidennoù kreñv a c'hallfe rudañ pignonoù hag organoù diabarzh ar robot.